服务咨询电话:
0577-62719523
0577-62719523
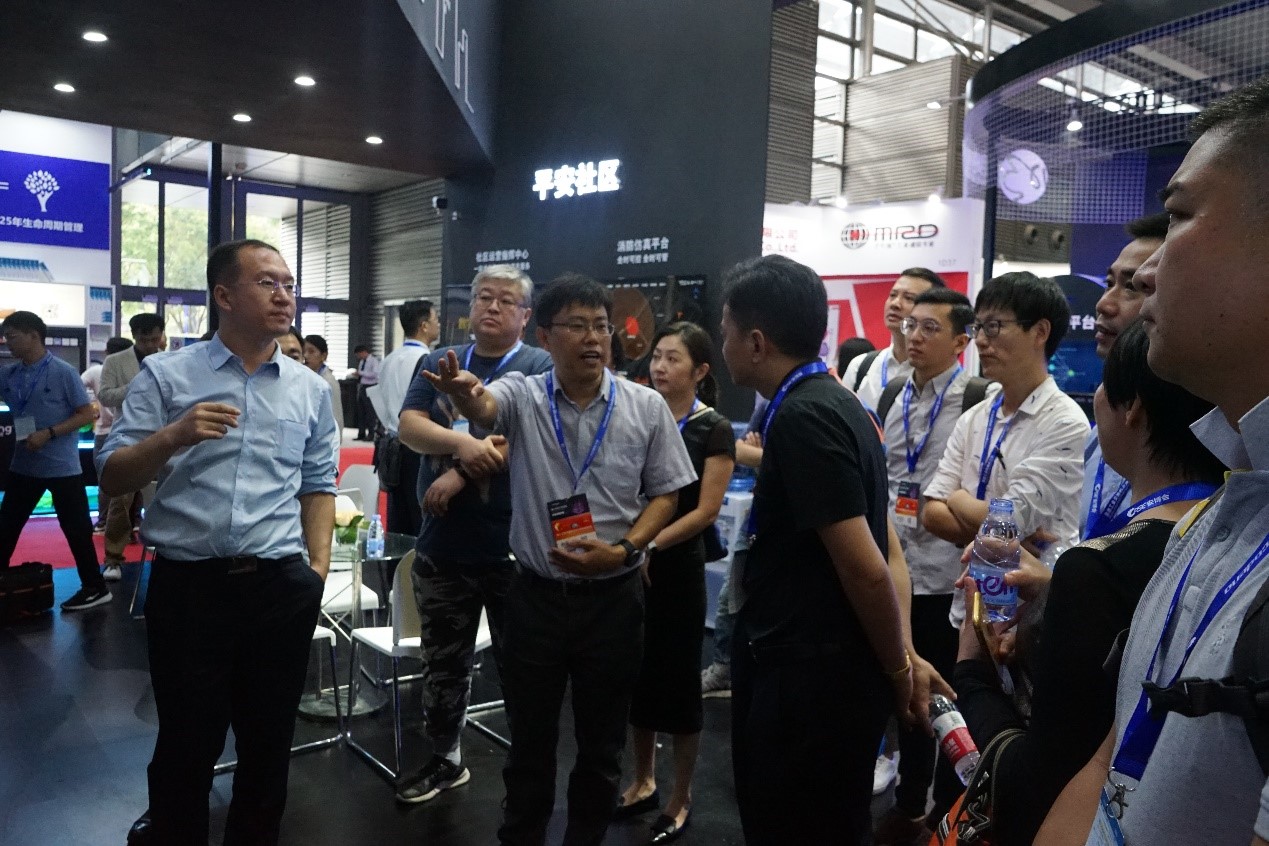
孙富春,1964年出生于江苏,现为清华大学计算机科学与技术系教授、博士生导师,同时担任清华大学校学术委员会委员、计算机科学与技术系长聘教授委员会副主任、清华大学人工智能研究院智能机器人中心主任。他拥有跨学科背景:1986年获海军航空工程学院自动化系工学学士学位,1989年获自动控制专业硕士学位后留校任教,1998年获清华大学计算机应用专业博士学位,并在自动化系完成博士后研究。2000年起,他加入智能技术与系统国家重点实验室,深耕智能控制与机器人领域。
三大国际学会会士:2018年当选电气与电子工程师协会(IEEE)会士,2019年当选中国人工智能学会(CAAI)会士,2020年当选中国自动化学会(CAA)会士,成为国内少有的“三会士”学者。
国家级人才计划:2004年入选教育部“新世纪优秀人才支持计划”,20XX年获国家杰出青年科学基金资助。
科研奖励:以“非线性系统神经模糊稳定自适应控制”等成果获北京市科学技术进步二等奖(2004)、教育部提名国家科技进步二等奖(2002)等。
学术职务:兼任国家重点研发计划机器人总体专家组成员、中国计算机学会智能机器人专业委员会名誉主任,并担任《Cognitive Computation and Systems》《IEEE Trans. on Fuzzy Systems》等国际权威期刊主编或副主编。
孙富春的研究聚焦于智能控制、机器人与飞行器导航、网络控制系统及人工认知系统,其成果在理论突破与工程应用中均具开创性:
提出“神经变结构控制”与“神经模糊动态逆”设计思想,构建机器人神经网络稳定自适应控制的理论框架,完成柔性机械臂、飞翼式飞机等复杂系统的建模与控制验证。其专著《机械手神经网络稳定自适应控制的理论与方法》成为该领域经典教材。
首次证明柔性机械臂等系统可采用模糊奇异摄动模型逼近,并给出逼近精度的必要条件,提出基于摄动参数的自适应控制方法,解决高精度控制难题。
主导建立国内首个柔性双臂空间机器人实验系统,攻克在轨服务遥操作中的抑振轨迹规划、位置/力混合控制等关键技术,相关成果应用于航天领域。
提出“具身智能是AI进入物理世界的载体”这一核心观点,强调其通过本体(机器人)与环境的自主交互实现感知、决策与执行一体化。在2024年数智科技大会上,他指出具身智能需突破数据稀缺、仿真与线Real)等瓶颈,并展望其在制造业、医疗、智能家居等领域的变革潜力。
人工智能范式转型:在2024年烟台大学讲座中,他以ChatGPT为切入点,梳理大模型发展脉络,分析语言模型的局限性,并提出“生物机制启发的人工智能第三范式”发展方向。
医疗机器人创新:在2022年临床牵引与技术驱动论坛上,他提出“相变法则”,强调医疗机器人需通过临床需求牵引技术迭代,而非单纯追求技术驱动。
机器人竞赛与教育:指导清华大学团队在2024年IEEE机器人与自动化国际会议(ICRA)中斩获两项冠军,其团队研发的“灵巧手”技术达国际领先水平,推动产学研深度融合。
2024年4月,赴烟台大学开展“从ChatGPT看人工智能的未来发展”专题讲座,并与师生探讨学科发展与科研规划。
2024年7月,在CCLD-2024多模态大模型分论坛中,分享具身智能与大模型融合的前沿观点。
其团队研发的“灵巧手”技术已应用于精密制造、医疗辅助等领域,新一代产品在国际竞争中占据优势。
2025年,兼任中国教育发展战略学会人工智能及机器人教育专委会理事长,推动人工智能教育体系改革。
孙富春不仅是理论创新的推动者,更是产业变革的赋能者。他通过主编国际期刊、培养博士生、指导竞赛团队等方式,构建了“理论-技术-应用”的完整链条。其提出的“具身智能”概念,为AI从虚拟世界走向物理世界提供了新范式,而空间机器人、医疗机器人等成果则直接服务于国家战略需求。
作为清华大学智能机器人领域的领军人物,孙富春以“顶天立地”的科研风格——既追求理论高度,又扎根产业实际——持续引领中国人工智能与机器人技术的发展潮流。
张总 15005870600
服务热线