服务咨询电话:
0577-62719523
0577-62719523
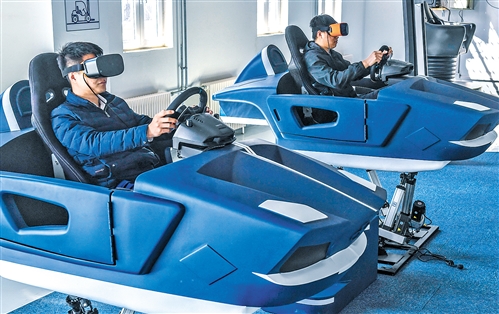
9月21日,在汽车之家举办的“全球AI科技大会”上,商汤科技联合创始人、执行董事、CTO及商汤绝影CEO王晓刚分享了主题为《世界模型:智能驾驶范式演进新路标》的演讲。他指出,通过,自动驾驶技术可以在三个方面取得突破:解决数据瓶颈、验证技术边界以及通过强化学习实现超越人类驾驶的体验。
王晓刚表示,当前L2级辅助驾驶加速普及,智能驾驶技术迎来关键窗口期。然而,端到端的自动驾驶面临两大核心问题:一是需要大量数据,二是对危险复杂场景的处理存在不确定性。为此,商汤科技提出了世界模型的概念。世界模型能够生成无限长尾场景,并通过仿真模拟恢复物理世界,从而在仿真环境中不断尝试和改进。
具体来说,世界模型可以通过4D仿真浮现,将静态场景与动态目标相结合,生成高质量的4D空间。在这个空间中,可以尝试各种不同驾驶行为,调整端到端的模型,直到找到最佳的驾驶行为结果。例如,在一个施工占道导致急刹的问题场景中,通过世界模型生成多个泛化场景,进行多方面的测试和学习,最终找到最优解决方案。
此外,世界模型还能够通过强化学习进一步提升自动驾驶性能。在仿真环境中,可以无数次试错,彻底解决特定问题,并且举一反三,推广到其他类似场景。这种模式不仅提高了自动驾驶的安全性和可靠性,还降低了实际道路测试的成本和风险。
王晓刚还提到,世界模型在具身智能领域的应用也具有巨大潜力。通过大量的模拟仿真数据,可以推动自动驾驶与具身智能的发展。特别是在机器人领域,由于机器人数量较少且硬件配置各异,世界模型能够提供更灵活、高效的解决方案。
随着自动驾驶技术的不断发展,世界模型将成为关键技术之一。它不仅能够解决数据瓶颈和技术边界问题,还能通过强化学习实现超越人类驾驶的体验。这无疑将为未来的智能交通系统带来更多的确定性和安全性。
你认为世界模型能否成为自动驾驶技术的关键突破口?这场技术革新是否会改变我们对智能驾驶的认知?面对这些新技术,你是否对未来的出行方式充满期待?
新能源汽车政策变化、2025年电动车续航排行等关键词也将成为未来汽车行业的重要话题。
张总 15005870600
服务热线